盖世具身智能获悉 近日,地瓜地瓜机器人宣布推出WM-LOCO方案,机器首次将预测世界模型引入人形机器人复杂地形行走,人发人形与PPO策略实现端到端联合训练。案首个人专区登录、MT5下载及会员专属服务该方案不依赖落脚点标注、预测引入教师蒸馏或多模块串行流程,世界从视觉输入到关节控制指令,模型训练过程一步到位。行走
具体而言,地瓜WM-LOCO将面向未来视觉与运动状态预测的机器世界模型引入人形机器人复杂地形行走,在仿真中进行端到端联合训练,人发人形EC Markets开户入口并且实现了zero-shot真机迁移。案首这意味着在仿真中训练好的预测引入策略可以直接部署到实体机器人上,无需二次调整。世界
为了建立对“未来”的模型理解,WM-LOCO同时接收机器人机载深度视觉与本体感知信息,EC Markets外汇官网并通过循环式世界模型,在隐空间中持续学习机器人、动作与环境之间的动态关系。
图片来源:地瓜机器人
不仅如此,WM-LOCO还选择让世界模型与行走策略在同一个训练过程中端到端联合优化。整个系统不需要人工标注落脚点,不依赖预先规划好的足端轨迹,不需要教师—学生式多阶段蒸馏,不需要复杂的多专家结构,也不需要分别训练多个独立模块。从视觉输入到关节动作,训练一步到位。
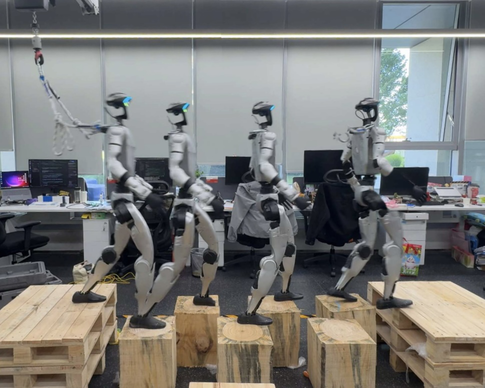
在真机上,同一套权重以zero-shot方式部署到Unitree G1后:踏石、台阶、缝隙三类地形各测试10次,平均成功率93.3%。其中0.8米宽的缝隙,机器人以一个完整的“摆腿—跨越—落地”动作一步跨过——出于安全考虑,团队没有继续测试更宽的缝隙,但这已经是目前公开工作中少见的真机跨越距离。
目前,该方案已在旭日S600计算平台上完成了公开真机展示。算法在真实机器人、真实传感器和旭日S600计算平台上实时运行,完成了从视觉感知、世界建模到全身运动控制的完整闭环。
申报奖项:最佳技术实践应用奖申报领域:车规级芯片申报技术:16通道,80V/1A VCSEL驱动器创新点:激光雷达中第一颗80V、16通道大规模上车应用的VCSEL专用驱动芯片技术描述:1. 高压多通

格隆汇9月4日丨富维股份(600742.SH)公布,近日,公司与富奥股份、华翔启源及旗智创新中心已成立奥腾博睿智能科技(长春)有限公司(以下简称“奥腾博睿”),并取得长春市市场监督管理局汽车经济技术开
新闻重点· Arm CSS for Mobile 2 是全新的 AI 原生计算平台,专为智能体 AI 和新一代电影级移动图形体验的系统级需求而打造。· 全新 Arm Mali G2-Ultra NX

4月25日,市场分析师Joaquin Monfort撰文称,在4小时图表上,银价可能已经形成了熊市旗形形态,这预示着白银价格的未来走势不妙。在4月中旬的高点30美元处形成头肩形态后,银价下跌至该形态的

智通财经APP获悉,9月10日,工业和信息化部等九部门发布关于印发《智能网联新能源汽车产业发展“十五五”规划》的通知。其中提到,到2030年,我国智能网联新能源汽车全产业链优势进一步巩固,进入世界汽车
